

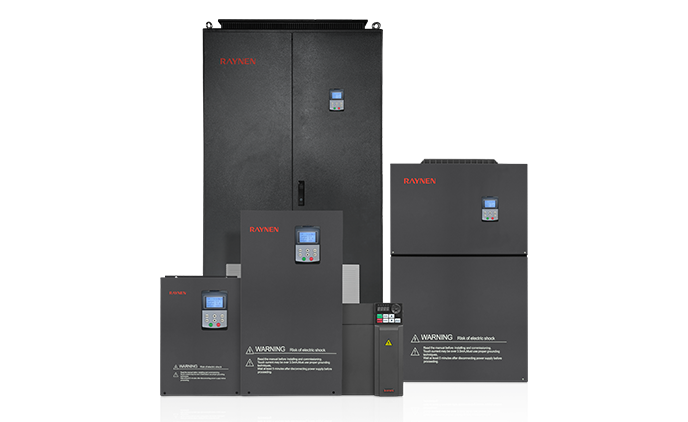
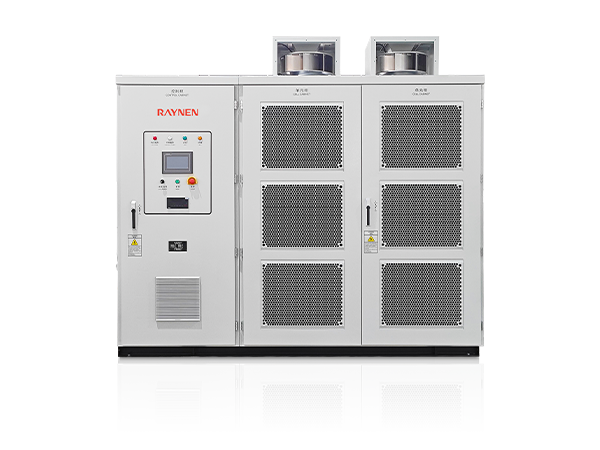
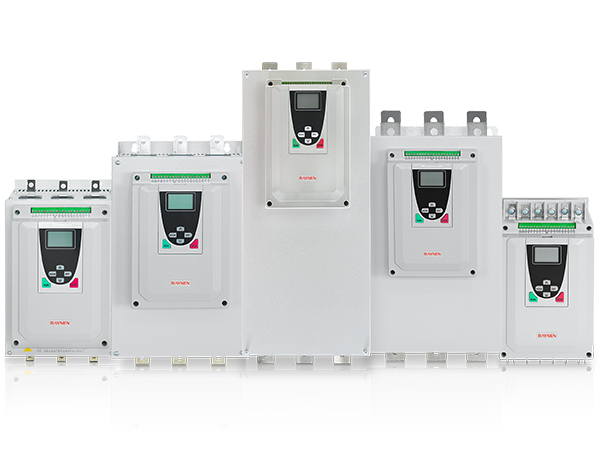
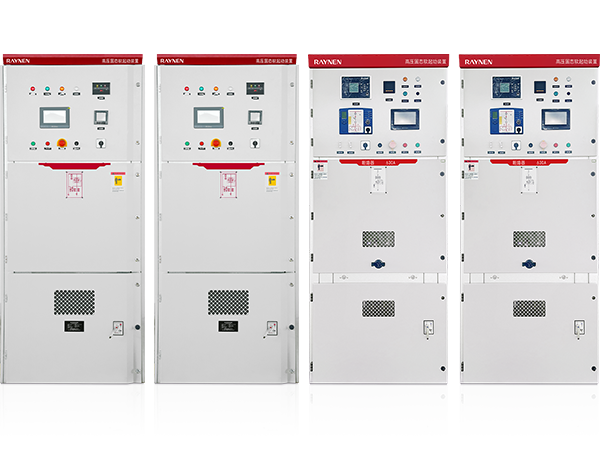
1.ACドライブ(可変周波数ドライブ)の紹介 現代の産業制御の領域では……
続きを読む
低電圧 AC ドライブの完全ガイド: 選択、用途、購入のヒント
工業プロセスで AC モーターの速度を制御する必要がある場合、通常、最初に検討すべき機器は低電圧 AC ドライブです。これは単一目的のコンポーネントではありません。ポンプでのエネルギー使用を削減する同じドライブで、コンベアでの正確なトルク制御やクレーンでのソフトな加速も実現できます。重要なのは、ドライブが特定の負荷、供給ネットワーク、その他の制御システムとどのように相互作用するかを理解することです。これら 3 つのポイントを明確にしておけば、ほとんどの選択決定は簡単になります。
低電圧 AC ドライブの実際の動作
A 低電圧ACドライブ 固定周波数、固定電圧の主電源を可変周波数、可変電圧の出力に変換し、AC モーターに電力を供給します。出力周波数を変更することで、ドライブはモーター速度を制御します。それに応じて電圧を調整することで、速度範囲全体にわたってモーターのトルク能力を維持します。実際には、これはモーターが一定速度で動作してバルブ、ダンパー、ギア、またはブレーキによってエネルギーを無駄にするのではなく、プロセスが必要とする速度で正確に回転することを意味します。
この文脈における「低電圧」の範囲は重要です。の 低電圧可変周波数ドライブの定義 通常、380 V ~ 690 V AC 電源で給電される機器が対象となり、これはほとんどの産業機械、ポンプ、ファン、コンベヤ、工作機械の標準範囲です。モーターの定格が 1 kV を超える場合は、通常、代わりに中電圧ドライブを検討します。
おそらく、ドライブを判断する最も明確な方法は、ブロック図ではなく、工場現場での動作によって判断することです。エンクロージャの内部には、AC を DC に変換する整流器、そのエネルギーを蓄えて平滑化する DC バス、アプリケーションが要求する周波数と電圧で DC を AC に戻すインバータがあります。そのアーキテクチャは何十年にもわたって不変のままです。変化したのは、制御アルゴリズムの品質、パワーデバイスの信頼性、ドライブと PLC、HMI、またはクラウド プラットフォームとの通信の容易さです。
業界が低電圧 AC ドライブを使用する理由
低電圧 AC ドライブを設置する主な目的は、エネルギー節約、プロセス制御、機械的ストレスの軽減の 3 つです。これらは個別に表示することも、一緒に表示することもでき、それらの間の重み付けは業界やアプリケーションに応じて変化します。
ポンプとファンの省エネ
遠心ポンプとファンは親和性の法則に従います。速度を半分にしても、必要な電力は半分にはなりません。およそ8分の1に削減されます。ドライブは、過熱したりトルク制御を失うことなくモーターを定格速度以下で動作させることにより、これらの速度変更を実際的なものにします。これが、給水、HVAC、廃水処理、ボイラー システムにおける省エネ改修プロジェクトの多くが、機械的スロットルではなく低電圧ドライブを中心に構築されている理由です。
正確な速度とトルク制御
ワインダー、押出機、エレベーター、クレーンなどの用途では、幅広い速度範囲にわたってトルクを正確に制御する必要があります。最新の低電圧ドライブは、ベクトル制御または直接トルク制御アルゴリズムを使用してこれを実現します。ドライブはモーターの磁束を継続的に推定し、要求されたトルクと比較して、出力電圧と周波数を毎秒何百回も調整します。その結果、スムーズな材料ハンドリング、再現性のある位置決め、および負荷が急激に変化した場合でも安定した動作が実現します。
機械的ストレスの軽減
誘導モーターをオンラインで直接始動すると、高い突入電流と突然のトルク スパイクが発生します。時間の経過とともに、その機械的衝撃はカップリング、ギアボックス、ベルト、およびモーター巻線自体に損傷を与えます。ドライブは、制御された加速時間内にモーターを停止状態から目標速度まで上昇させます。コンベアは穏やかに始動でき、クレーンは揺れることなく持ち上げられ、高慣性ファンはシャフトにストレスを与えることなくゆっくりと加速できます。メンテナンスの間隔が短縮される傾向にあり、予期せぬ障害が発生する頻度が減ります。
ドライブをアプリケーションに適合させる
低電圧 AC ドライブの選択は、モーターの銘板の電圧と定格電力の一致だけを意味するものではありませんが、それが必要な出発点であることに変わりはありません。また、過負荷特性、制御方法、環境条件、通信要件なども考慮する必要があります。以下の表は、実際に混乱を引き起こすことが多い主要な一致点をまとめたものです。
| 選択要素 | 確認すべきこと | よくある間違い |
|---|---|---|
| 定格電圧 | ドライブ入力電圧が利用可能な電源と一致していること (例: 380 V または 690 V) | ドライブ定格を確認せずに、モーター電圧が電源に自動的に一致すると仮定します。 |
| モーター出力 | ドライブの定格電流はモーターの全負荷電流以上です | 低速・高トルク負荷時のモータ電流を無視し、動力のみで選定 |
| 過負荷負荷 | 負荷に軽負荷、通常負荷、または重負荷のいずれの能力が必要かを確認する | 始動時の重負荷で軽負荷ドライブを使用し、過電流が繰り返されるとトリップする |
| 制御方法 | シンプルなファン用の V/F、低速で高トルク用のベクトル、位置決め用のサーボクラス | 正確な低速トルクが必要な場合のV/Fの選択 |
| 環境 | 周囲の温度、湿度、ほこり、高度、およびエンクロージャの定格を確認してください | 定格を下げたり冷却したりせずに、ほこりの多い高温のキャビネット内に標準の IP20 ドライブを取り付ける |
| フィールドバス/I/O | ドライブが既存の PLC および HMI と通信できることを確認します。 | 間違ったフィールドバスプロトコルを搭載したドライブを購入し、高価なゲートウェイを追加する |
「ヘビーデューティ」または「ライトデューティ」とは実際には何を意味しますか
通常、ドライブのメーカーは、連続出力電流と 60 秒間保持できる過負荷電流を指定します。軽負荷定格は 110% の過負荷のみを許容しますが、高負荷定格は同じ期間で 150% を提供できます。定期的に高トルクが要求される粉砕機や遠心分離機などの用途では、ヘビーデューティー定格がモーター能力と比較される必要があります。モーター定格を下回って着実に動作するファンまたはポンプの場合、多くの場合、軽負荷定格で十分であり、より小型で安価なドライブが得られます。
ドライブ内の速度制御方法
現在、低電圧ドライブの選択で主流となっている 2 つの制御方法は、V/F (ヘルツあたりのボルト数) 制御とベクトル制御です。どちらにも正当な立場がありますが、その違いは必ずしも明確に説明されているわけではありません。
V/F 制御により、電圧と周波数の比が一定に保たれます。シンプルで寛容で、モーターが非常に低速で高トルクを必要としないファン、ポンプ、および汎用コンベアに適しています。欠点は、モーターの実際の速度が負荷の影響を受けることです。負荷が増加すると滑りが増加し、速度が低下します。
ベクトル制御はフィールド指向制御とも呼ばれ、モーターの磁界をモデル化し、励磁電流をトルク生成電流から分離します。ゼロ速度でも正確なトルク制御が可能で、急激な負荷ステップでも速度をしっかりと維持します。その代償として、より複雑な試運転プロセスが必要となり、通常はモーター データまたは自動調整ルーチンが必要になります。などのアプリケーション向け エレベーター または、幅広い速度範囲で動作するワインダーでは、通常、余分な労力を費やす価値があります。
バイヤーおよびパネルビルダー向けの実践的なガイダンス
低電圧 AC ドライブを機械または産業プロセスに統合する場合、いくつかの実践的な習慣により現場での問題のリスクが軽減されます。
現在が真実です
すべてのモーターの銘板には全負荷電流が記載されており、馬力やキロワットの数値ではなく、その電流がドライブの定格を決定します。力率が低いモーターは、定格電力だけで示されるよりも多くの電流を消費する可能性があります。銘板を確認し、定格出力電流がその値をある程度余裕をもってカバーするドライブを選択してください。
起動と停止のサイクルを確認する
頻繁に起動と停止を行うアプリケーションでは、突入エネルギーと制動エネルギーが繰り返し発生します。負荷が 1 時間に何度も停止と再起動を繰り返す場合、ドライブの熱設計は定常状態の定格よりも重要になります。荷を下ろすクレーンや巻線機など、エネルギーを回生する負荷の場合、DC バス電圧が高くなりすぎるのを防ぐために、制動抵抗器を追加するか回生ドライブ ユニットを使用することが必要になることがよくあります。
高調波と供給品質を最初から考える
整流器のフロントエンドにより、ドライブは電源から非正弦波電流を引き出します。その電流歪みは同じネットワーク上の他の機器に影響を与える可能性があり、高調波規格に準拠する必要がある場合があります。特定のドライブ サイズを超える設置の場合、DC リンク チョークまたは AC ライン リアクトルを追加するのが簡単で効果的な軽減策です。すでにチョークが組み込まれているドライブを選択すると、スペースと設置コストを節約できます。
パネル レイアウトを最終決定する前に、ダウンロード可能なリソースを使用してください
ドライブのマニュアルと図面には、現場での問題のほとんどが原因となるディレーティング テーブル、取り付けスペース、および配線図が含まれています。にアクセスする ユーザーマニュアルダウンロードライブラリ パネル設計を完了する前に、熱放散、ケーブル グランドの間隔、EMC フィルタの問題を回避するのに役立ちます。完成したパネルを再加工するコストに比べれば、その労力はわずかです。
最新の低電圧ドライブ ファミリのコンパクトな例
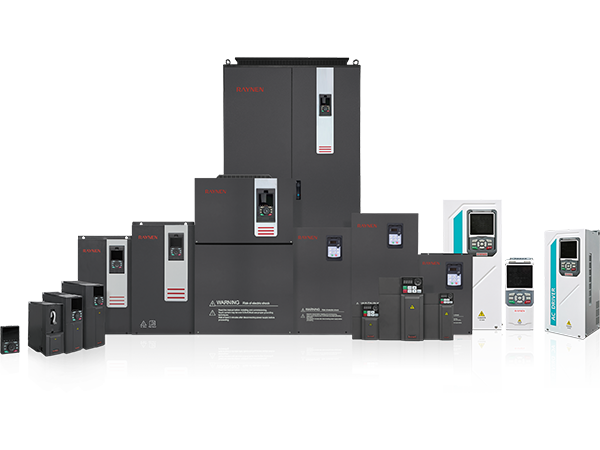
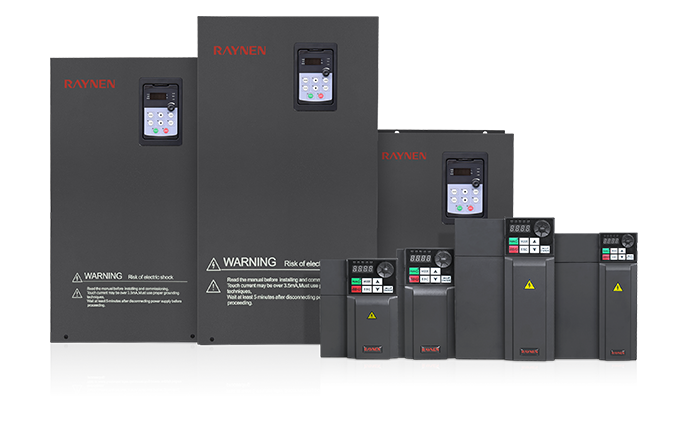
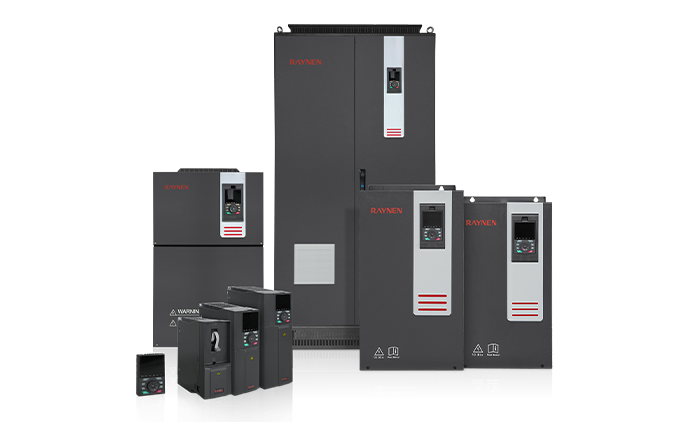
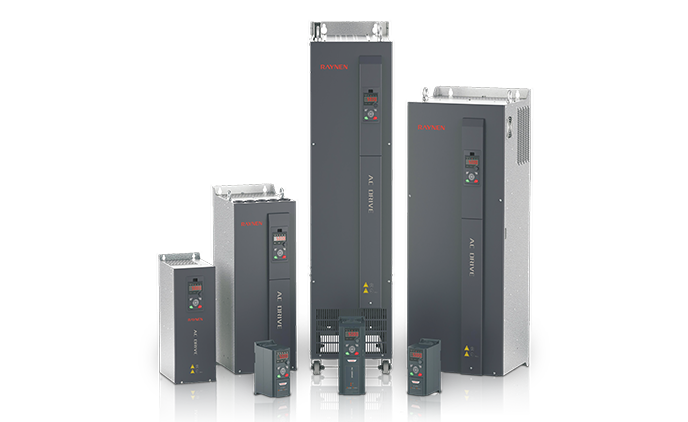
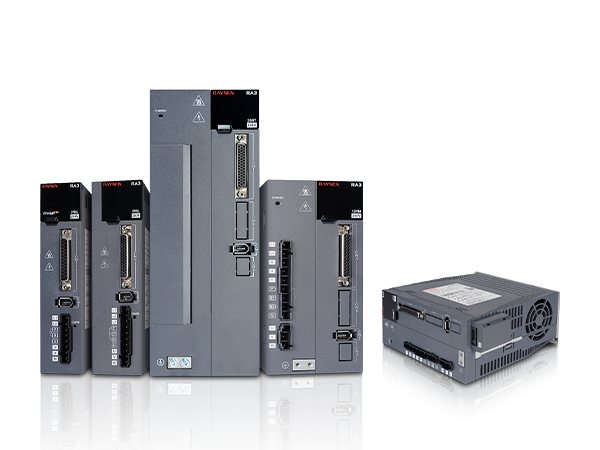
これらの原則が製品群にどのように組み合わされているかを説明するために、当社が提供する低電圧 AC ドライブ ファミリを考えてみましょう。 Raynen の低電圧可変周波数駆動範囲 。このファミリーには、ファンとポンプ用のシンプルでコスト重視のモデル、工作機械やクレーン用の高性能ベクトルドライブ、オフグリッド給水システム用のソーラーポンプドライブが含まれます。
 RVE21 汎用負荷用スマート低電圧 AC ドライブ 広い電圧範囲、200% の過負荷能力、省スペースのパネル レイアウト向けの並列設置を備えた、コンパクトでコスト効率の高い V/F 制御ドライブです。 製品を見る→
RVE21 スマート ドライブは、信頼性の高い V/F 制御を備えたコンパクトでコスト効率の高いドライブを必要とするパネル ビルダーおよび機械ビルダーをターゲットとしています。正確な低速トルクが主な要件ではない汎用負荷を処理でき、設置面積が小さいためキャビネットのレイアウトが簡素化されます。より高い動的応答が必要なアプリケーション向けに、RVE32 ベクトル ドライブは、より広範囲にわたる閉ループ トルクおよび速度制御を提供し、次のような用途をカバーします。 CNC工作機械 、ミキサー、工業用遠心分離機など。
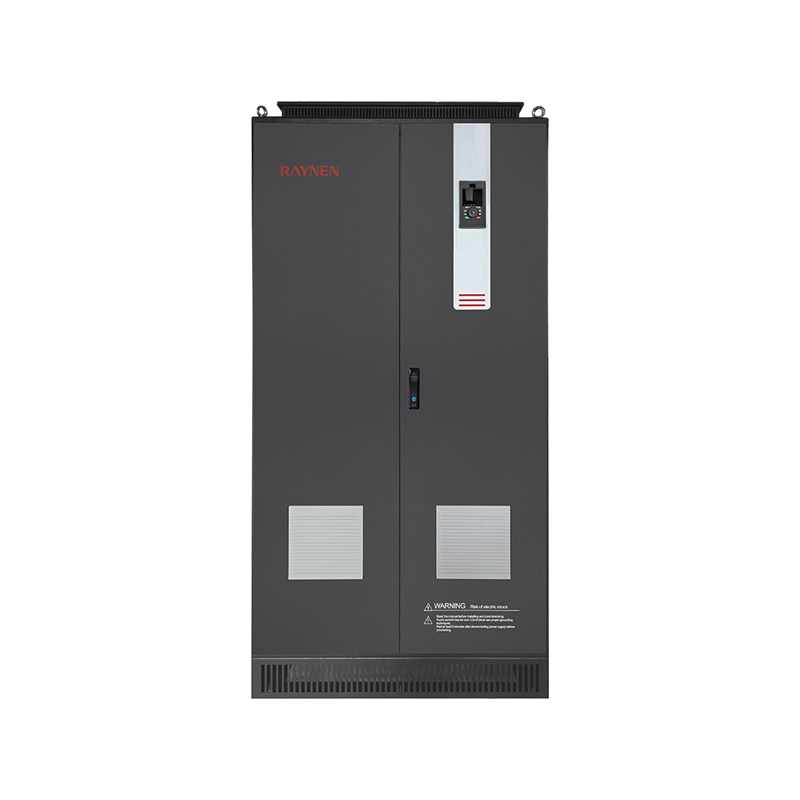 閉ループ制御を備えた RVE32 ベクトル AC ドライブ センサーレスベクトル制御、自動ループパラメータ適応、Modbus通信を提供し、工作機械や遠心分離機などの高動的応答アプリケーションに適しています。 製品を見る→
購入の観点から見ると、重要な点は、製品ファミリーが同じサービスとサポート構造を中心に設計されていることです。同じユーザー マニュアル ライブラリ、ソフトウェア ツール、テクニカル サポート チャネルが製品全体に適用されるため、後で単純なファン ドライブからより高性能のベクトル ドライブに移行しても、まったく新しいシステムを学習する必要はありません。
ドライブの選択を形作るアプリケーション シナリオ
業界が異なれば、要求も異なります。一般的な選択ルールを覚えるよりも、実際のインストール パターンを確認する方が役立ちます。次の例は、負荷プロファイルに応じてドライブの選択がどのように変化するかを示しています。
定トルク負荷: コンベヤーとミキサー
コンベヤーとミキサーは、ほとんどの速度範囲にわたって同じトルクを必要とします。消費電流は比較的一定であり、ドライブはモーターが基本速度の 50% 未満で動作する場合でも、定格に近いトルクを提供できなければなりません。このような負荷に直接接続されているモーターは、別途冷却せずに半分の速度以下で動作させると高温になる可能性があります。ドライブの選択では、モーターの銘板だけでなく、アプリケーションの速度範囲も考慮する必要があります。
可変トルク負荷: 遠心ポンプおよびファン
遠心ファンやポンプの場合、速度が低下するとトルクが低下するため、モーターはほとんどの速度範囲で軽負荷で動作します。このため、これらのアプリケーションがエネルギー節約の最も安全な候補となるのです。モーターの全負荷電流に合わせたサイズのドライブでも快適性は得られますが、ドライブの実際の熱負荷は制限をはるかに下回ることがよくあります。給水および HVAC の多くの設備では、軽度の過負荷能力を備えた小型ドライブが使用されており、優れた耐用年数が得られます。
高慣性負荷: ファンと遠心分離機
大径のファン羽根車は高い慣性を持っています。このような負荷をラインを直接横切って開始すると、ベルトの滑り、シャフトのねじれ、または長時間にわたる過剰な電流の引き込みが発生する可能性があります。ドライブは加速率を制限し、モーターが徐々にトルクを発生できるようにすることでこの問題を解決します。減速中、慣性によってエネルギーが DC バスにフィードバックされるため、短い停止時間を必要とするブロワーや遠心分離機には制動抵抗器が指定されることがよくあります。
繰り返し衝撃荷重:クラッシャー
大きな破砕荷重では、頻繁なトルクスパイクが発生します。ここで使用するドライブは、耐久性の高い電流定格、堅牢な冷却、およびトリップせずに短時間の過負荷を乗り越えることができる保護機能を備えた、慎重に選択する必要があります。トルク制限を微調整できる機能により、ローターが予期せぬ障害物に衝突したときの機械システムの損傷も防ぎます。
効率、エネルギー節約、回収
低電圧 AC ドライブの経済的理由は、通常、エネルギー消費の削減によってもたらされます。正確な利益は、速度プロファイルと動作時間によって異なります。ポンプを平均 80% の速度で年間 6,000 時間稼働させると、同じポンプをフルスピードで稼働させて制御バルブで絞り込む場合と比較して、大幅な節約を達成できます。このシナリオでのドライブへの投資は、ソフトスタートのメリットやメンテナンスの軽減を考慮する前に、通常 1 ~ 2 年以内に回収されます。
ただし、エネルギーの節約は機械の効率と同じではありません。プロセスが本当に常にフルスピードを必要とする場合、ドライブは大幅なエネルギー節約にならない可能性があります。このような場合、ドライブの価値は、制御された始動、保護、およびより広範な自動化システムとの統合にあります。主な目的を明確にしておくことで、元が取れないハードウェアの購入を避けることができます。
適切な長期パートナーの選択
単一ドライブの特性を超えて、サプライヤーは産業オートメーションにおいて非常に重要です。コミッショニングが簡単で、明確なドキュメントがあり、迅速なローカル サポートがサポートするドライブは、新しいマシンをコミッショニングするたびにチームの時間を節約します。
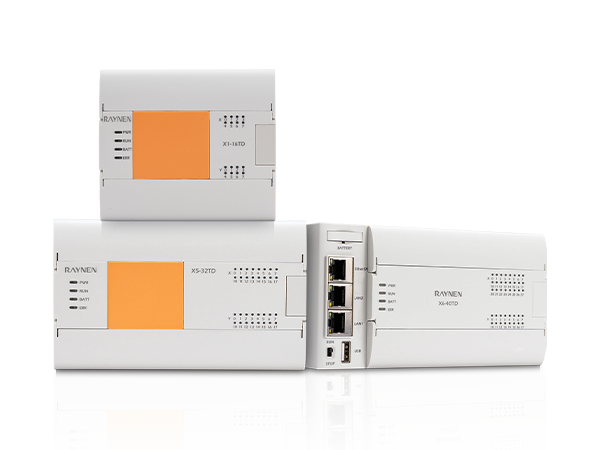
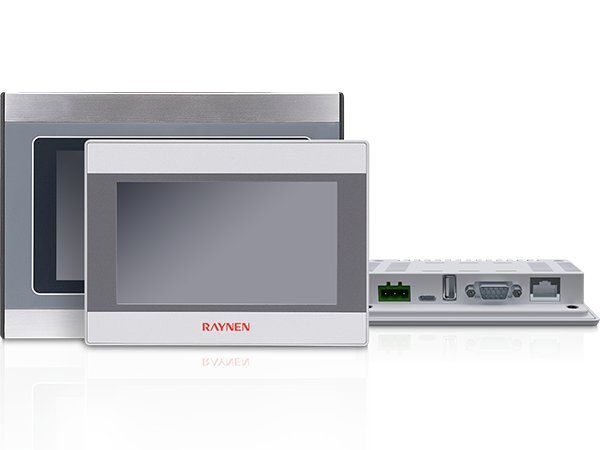
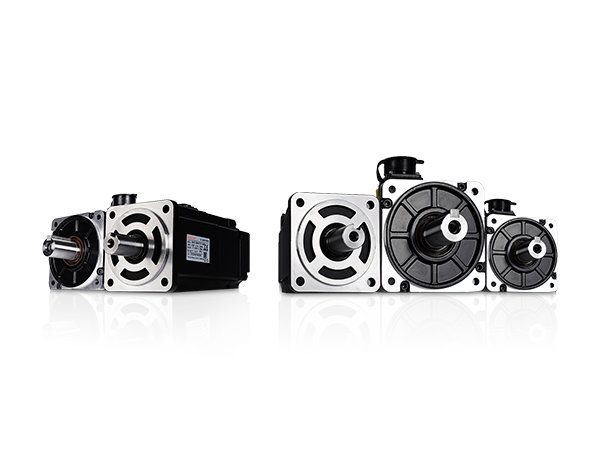
サプライヤーを評価するときは、その製品範囲に関する完全な文書を提供しているかどうかを確認してください。バージョン管理されたユーザー マニュアル、CAD 図面、ソフトウェア ツールはすべて、よりスムーズなエンジニアリング プロセスに貢献します。社内での製造および品質管理プロセスの利用可能性は、長期的な信頼性のもう 1 つの兆候です。また、サプライヤーが PLC、HMI、サーボ システム、ソフト スターターなどの隣接するカテゴリのオートメーション機器をカバーできるかどうかも重要です。幅広いポートフォリオを持つサプライヤーにより、制御アーキテクチャの一貫性を維持し、統合リスクを軽減し、複数の個別のサプライヤーの必要性を回避できます。
特定のマシンのドライブを比較する段階にある場合は、事前に関連する技術文書を収集しておくと、実際の違いを評価するのに役立ちます。ほとんどの信頼できるメーカーは、詳細なマニュアルとアプリケーション ガイドを発行しています。約束をする前にこれらの文書を確認するのは良い習慣です。
前の投稿
低電圧 AC ドライブの説明: その仕組みとアプリケーションに合わせた選択方法
次の投稿
ヒューマン マシン インターフェイス (HMI) ガイド: 種類、選択基準、産業用アプリケーション
著作権 2024 福建雷念科技有限公司 著作権はすべて留保されています.
プライバシーポリシー  モーター制御メーカー