

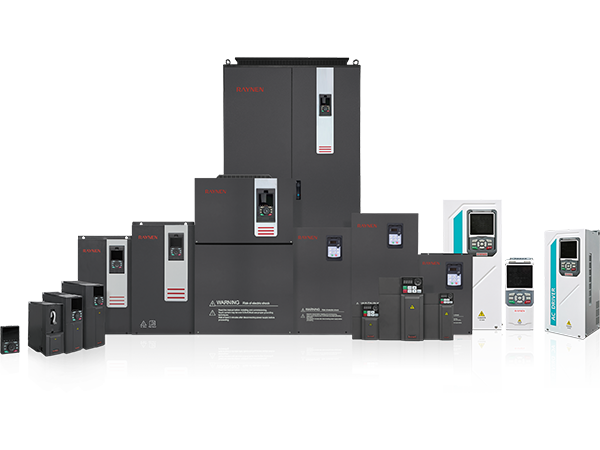
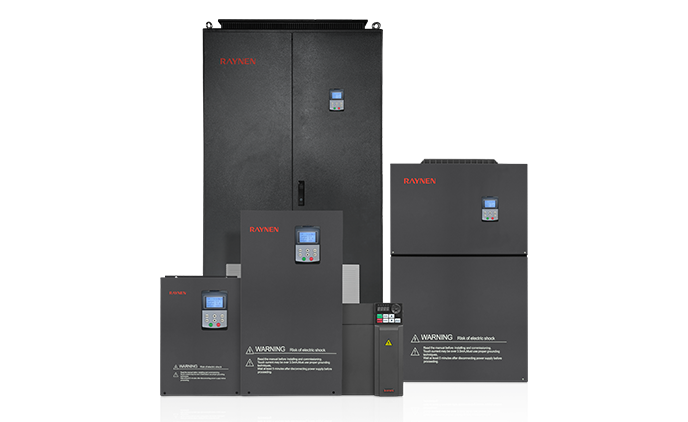
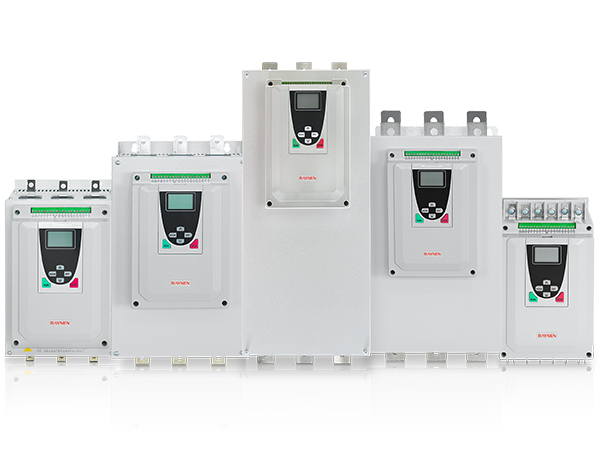
1.ACドライブ(可変周波数ドライブ)の紹介 現代の産業制御の領域では……
続きを読む
低電圧 AC ドライブの説明: その仕組みとアプリケーションに合わせた選択方法
ほとんどすべての最新のプラントを歩くと、低電圧 AC ドライブが静かで地味な作業を行っているのを目にするでしょう。プロセスに必要な圧力を正確にポンプに保持したり、ベルトが切れることなくコンベアを回転させたり、ファンの速度を 15% 削減して消費電力を 3 分の 1 以上削減したりするなどです。これらは、固定速度の主電源と、実際にジョブが要求するどんな速度でも動作する必要があるモーターとの間のリンクです。
Raynen では、OEM 機械、プラントの改造、重工業用のドライブの構築に何年も費やしてきました。このガイドは、低電圧 AC ドライブの内部にあるもの、主なタイプの比較、どの選択基準が重要か、実際の利益はどこから得られるのかなど、当社のエンジニアが最もよく聞く質問に答えます。
低電圧 AC ドライブとは何ですか?
低電圧は、ドライブが供給する電力ではなく、ドライブが接続する電源を表します。 IEC の定義では、低電圧は最大 1,000 V AC で動作し、産業用ドライブは 200 V、380 ~ 480 V、または 525 ~ 690 V のネットワーク向けに構築されています。 380 ~ 480 V クラスは主力であり、数キロワットのサイズから数百キロワットまでの圧倒的多数のモーターをカバーします。中電圧ドライブは約 2.3 kV を引き継ぎ、非常に大型のマシンに使用されます。
混乱のほとんどは用語によって引き起こされます。 VFD、VSD、および「インバータ」はすべて同じボックスを表します。厳密に言えば、インバーターは内部ステージの 1 つにすぎません。完成した製品は AC ドライブであり、低電圧 AC ドライブは単に低電圧クラス用に設計されたものです。
低電圧 AC ドライブの仕組み
毎 低電圧ACドライブ は同じ変換を実行します。グリッドから固定周波数、固定電圧の AC を受け取り、可変周波数、可変電圧の AC をモーターに供給します。 3 つの段階で作業が行われます。
- 整流器。 ダイオード ブリッジ、または回生ユニットのアクティブ フロント エンドは、入力される三相 AC を DC に変換します。
- DCバス。 コンデンサと、より大きなユニットでは DC チョークがリンクを平滑化し、過渡負荷に備えてエネルギーを蓄えます。
- インバータ。 IGBT モジュールは、DC リンクをパルス幅変調された AC 波形に戻します。その周波数と電圧は制御基板によって設定されます。
誘導モーターの同期速度は供給周波数に従うため、周波数を変更すると速度が直接変化します。電圧を落とさずに周波数を下げると磁気回路が飽和してしまうため、ドライブはヘルツあたりの電圧比、つまりより高度なモーターモデルのバランスをあらゆる動作点で維持します。
表示される制御方法
- V/f 制御: シンプルで寛容で、ファン、ポンプ、その他の二次負荷によく適合します。
- センサーレスベクトル制御: コンベア、ミキサー、押出機向けのエンコーダー不要のトルク応答。
- 閉ループベクトル制御: クレーン、ワインダー、工作機械の正確な速度とトルクを実現するエンコーダフィードバック。
低電圧 AC ドライブの種類
市場はいくつかの実用的なファミリーに分かれています。壁に取り付けられた密閉型ドライブは、およそ 0.4 kW ~ 90 kW で主流であり、マシンの横または小さなパネル内に設置されます。モジュール式のキャビネット内蔵ドライブはより高い電力に対応し、共有 DC バス、ブレーキ ユニット、フィルタをアプリケーションに合わせて構成できます。マルチドライブ システムは、1 つの整流器から複数のインバータに電力を供給します。これは繊維、パッケージング、金属ラインでは一般的です。回生ドライブは、制動エネルギーを抵抗器で燃焼させるのではなく、電源に戻します。
日常業務のほとんどには、コンパクトな壁掛けユニットで十分であり、パネルも小さく抑えられます。
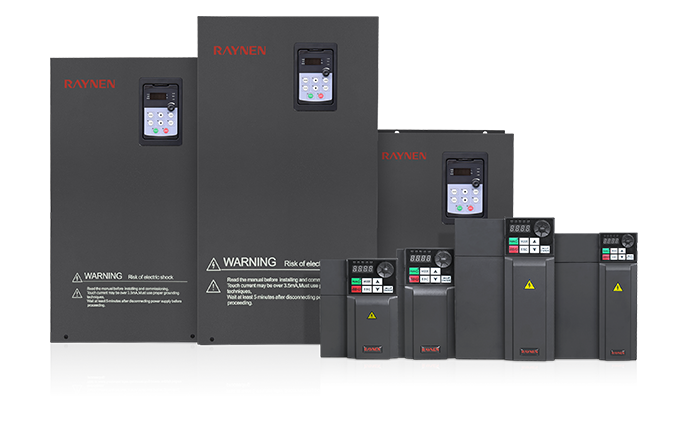
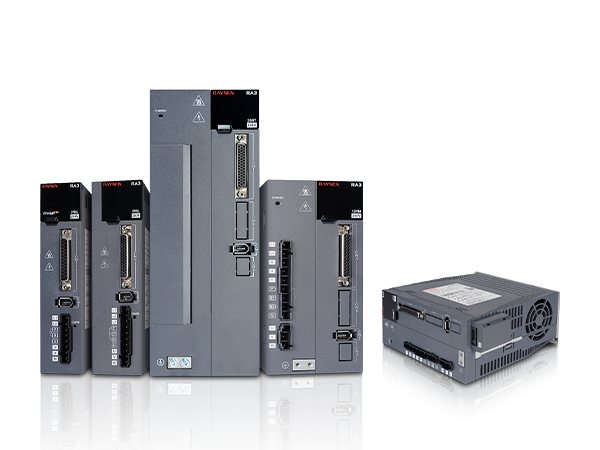
 RVE21 スマート低電圧 AC ドライブのサプライヤー • 広い電圧範囲設計 • 最大 200% の過負荷能力 • 取り外し可能な機能シールド、並列設置 • 独立した気道設計 • 高いコストパフォーマンス 製品を見る→
当社の RVE21 スマート低電圧可変周波数ドライブは、まさにそのような状況向けに設計されました。パネル スペースが狭く、配線を迅速に行う必要があり、ドライブが幅広いモーター サイズをカバーする必要がある OEM マシンおよび改造品です。
ドライブまたはソフトスターター?
どちらのデバイスもモーターの前に設置され、両方ともランプを制御するため、よく相互に引用されます。決定的な問題は、モーターの始動後に速度を変更する必要があるかどうかです。
| アスペクト | 低電圧ACドライブ | 低電圧ソフトスターター |
|---|---|---|
| 速度制御 | 連続、ゼロから定格速度まで | ランプ後の固定速度 |
| 代表的な始動電流 | 定格の約100~150% | 定格の 250 ~ 400% |
| ファンやポンプの省エネ | 速度を落とすとかなりの効果 | 速度が固定されているため制限されます |
| ベストフィット | 流量、圧力、ライン速度が変化するプロセス | シンプルで高慣性の始動任務 |
プロセスに別の速度が必要ない場合は、通常、ソフトスターターがより安価な解決策になります。速度、トルク、またはエネルギー消費が要求に従う必要がある場合、ドライブはより良い投資です。
適切なドライブの選択
データシートの電力定格は出発点であり、答えではありません。最初に負荷を処理します。
- モーター電流と過負荷: 全負荷電流のサイズを確認し、デューティが 1 分間以上 120%、150%、または 200% の過負荷を必要とするかどうかを確認します。
- 負荷トルク プロファイル: コンベアや押出機などの定トルク負荷では、二次ファンやポンプ負荷よりも多くの駆動力が必要になります。
- 速度範囲: 基本速度を超える定電力動作には、弱め界磁とそれに対応した定格のモーターが必要です。
- 制動: 制動抵抗器、制動ユニット、または回生フロントエンドが必要かどうかを決定します。
- 環境: 周囲温度、高度、塵埃、湿度、および必要な IP 定格はすべて、使用可能な出力電流を減少させます。
- 電力品質: 通常、高調波制限、ケーブル長、および EMC カテゴリによって、チョークまたはフィルターが追加されるかどうかが決まります。
- 統合: フィールドバス プロトコル、I/O 数、ドライブが既存の制御プラットフォームと通信する必要があるかどうか。
負荷が重い場合やダイナミクスが厳しい場合には、適切なモーター自動調整を備えたベクトルドライブを選択する方が安全です。
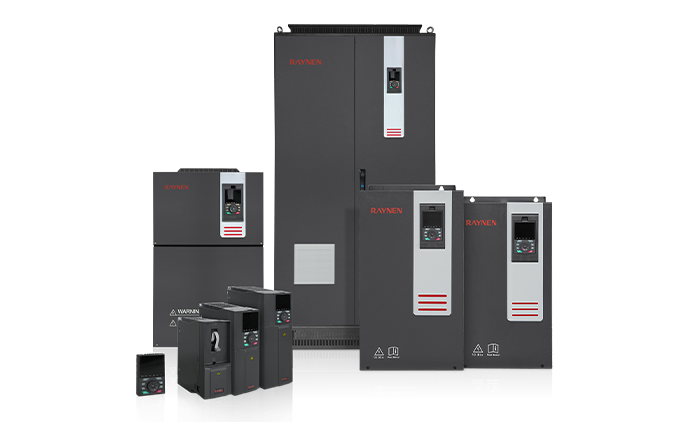
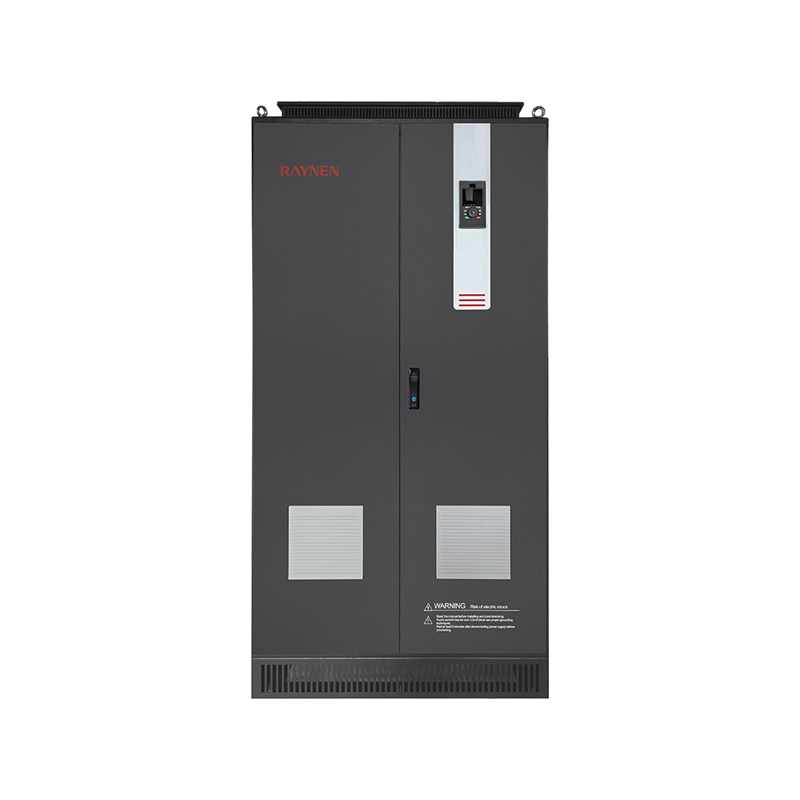 RVE32 ベクトル AC ドライブのサプライヤー プラスチックシェル • 速度センサーレスベクトル制御技術 • 自動ループパラメータ適応、デバッグ不要 • 標準として Modbus 通信 • 低電力 ... 製品を見る→
RV32 ベクトル可変周波数ドライブは、これらの義務に対する当社の答えです。開ループまたは閉ループのベクトル制御、十分な過負荷能力、機械製造業者が求めるブレーキと通信のオプションです。
低電圧 AC ドライブが結果をもたらす場所
アプリケーションはいくつかのパターンに集中します。ファンおよびポンプ システムでは、ドライブがスロットル バルブやダンパーの代わりとなるため、モーターはプロセスに必要な流量のみを生成します。コンプレッサーでは、ドライブがアンロード損失を削減し、圧力を安定に保ちます。化学プラントでは、始動のたびにギアボックスに衝撃を与える遠心分離機やミキサーを使いこなしています。ゴムやプラスチックのラインではスクリュー押出機でこれらの製品が使用されており、昇降装置や工作機械は制御された加速と反復可能な位置決めのためにこれらの製品に依存しています。
水処理ブロワー、水中ポンプ、定圧供給システムも同じ論理に従います。これらの職務がどのように構成されているかについては、 ファンおよびポンプのアプリケーション ソリューション .
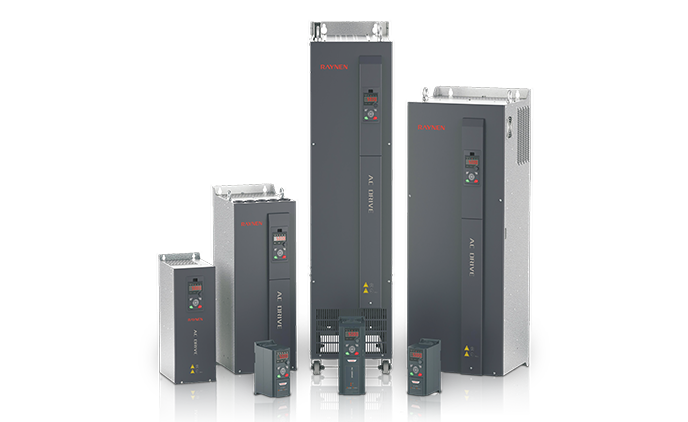
 CT3000 シリーズ AC ドライブのサプライヤー CT3000シリーズ 可変周波数ドライブ 400V 560-800kW 製品を見る→
CT3000 シリーズ可変周波数ドライブは、これらの業界全体の汎用業務をカバーするため、プロジェクトで 1 つのスペアパーツ戦略の下で複数のマシン タイプを混合する場合の合理的な開始点となります。
エネルギー効率、信頼性、電力品質
親和性の法則は、節約のストーリーのほとんどを説明します。遠心荷重では、流れは速度に応じて変化し、シャフト出力は速度の 3 乗に応じて変化します。したがって、速度が 20% 低下すると、電力は約半分に削減されます。そのため、ファンやポンプの改造プロジェクトでは、通常 1 ~ 3 年以内にドライブを回収できます。
信頼性は、保護と適切な設置から生まれます。最新のドライブは、出力電流、DC バス電圧、ヒートシンク温度、漏電を監視し、プロセスが許可するときはいつでもトリップするのではなくトルクを制限します。高調波と EMC には依然として注意が必要です。DC または AC チョークは電流歪みを低減し、シールドされたモーター ケーブルと正しい接地はコモンモード ノイズを制御し、ケーブル長の制限はモーターの絶縁を高速スイッチング エッジから保護します。
コミッショニング、ドキュメンテーション、サポート
適切な試運転は主に準備から始まります。最初にモーターの銘板データを入力し、自動チューニングを実行してから、ドライブに負荷がかかる前に実際の慣性を中心に加速および減速ランプを設定します。モーターケーブルの両端をシールドし、制御配線を電源配線から離し、交換ユニットを迅速にロードできるように最終パラメータセットを記録します。
メンテナンスは計画どおりに簡単に行えます。ヒートシンクと冷却ファンを清掃し、長期間使用した後に DC バス コンデンサをチェックし、端子トルクを毎年確認し、サーマル イメージングを使用して接続の緩みを早期に発見します。私たちの ユーザーマニュアルとダウンロード 両方のタスクに必要なパラメータリスト、配線図、ファームウェアドキュメントを携行します。
よくある質問
低電圧 AC ドライブはモーターをゼロ速度に保持できますか?
はい、トルクを生成しながらシャフトを静止状態に保持できますが、モーターは低速での連続使用に耐える定格を備えている必要があります。標準の自冷式モーターは速度が低下すると冷却空気の流れを失うため、保持デューティが長い場合は個別に換気されるモーターを計画してください。
モーターケーブルはドライブからどのくらいの距離まで配線できますか?
経験則として、シールドなしで約 30 ~ 50 m、シールドありで 20 ~ 30 m までです。より長い運転では、急峻なスイッチング エッジからモーター巻線を保護するために、dV/dt フィルターまたは出力リアクトルが必要です。
制動抵抗器は必ず必要ですか?
いいえ。これが必要になるのは、たとえば、高慣性ファンを急速に停止したり、ホイストを降ろしたりする場合など、ドライブがエネルギーを吸収するよりも速く負荷がエネルギーを回生する場合のみです。ゆっくりとしたランプダウンと低慣性負荷では、多くの場合、追加のものは何も必要ありません。
低電圧 AC ドライブでは、単一の仕様よりも慎重なマッチングが重要です。トルク プロファイル、過負荷要件、環境を適切に設定すれば、ドライブは再発する問題ではなく、メンテナンス不要の機械の一部になります。
ポンプ曲線から改修まで、アプリケーションに関するセカンドオピニオンが必要な場合は、当社のエンジニアが喜んでサイズ設定、セットアップ、長年の稼働維持をお手伝いします。
前の投稿
低電圧ソフトスターターガイド: トポロジー、サイジング、モーターアプリケーション
次の投稿
低電圧 AC ドライブの完全ガイド: 選択、用途、購入のヒント
著作権 2024 福建雷念科技有限公司 著作権はすべて留保されています.
プライバシーポリシー  モーター制御メーカー